|

Die freiliegenden Anlenkungen in den Flügeln habe ich mit Abdeckungen
geschützt.

Die Abdeckungen sind mit Doppelseitigem Klebeband aufgeklebt.

Anlenkung innere Brems/Landeklappe
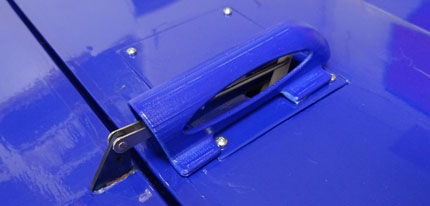
Anlenkung mittlere Wölbklappe
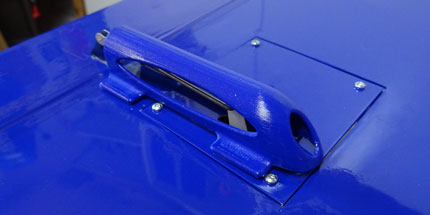
Anlenkung äusseres Querruder

Transportschutz mit Schutztaschen aus "Alu-Polsterfolien"

Rohbau
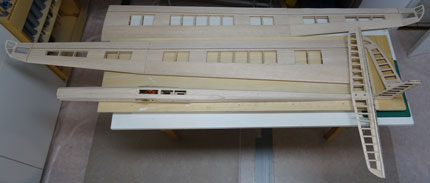
Bei den beiden schmalen Rumpfdeckel habe in die Laschen im Rumpf kleine
m3-Gewindehülsen eingeklebt. Eigentlich etwas "übertrieben", da diese
Deckel im Normalfall (fast) nie mehr geöffnet werden dürften...

Elektrische Verbindung in die Tragfläche von UniLIGHT

Wichtig ist, dass man den "Bausatz" von denen ordert, denn im Rumpf
müssen die Kabel so angelötet werden, dass sie möglichst bald um "90°
abgebogen" weggeführt sind. Die Kabel "Inline" angelötet und isoliert;
dazu ist der Rumpf zu schmal...

Die Tragflächen sind mit Klebeband-Streifen gut gesichert. Alleine
auf die "Schnappverbindung" vertraue ich nicht. Bei mir zeigen sich
deutlich fühlbare Abnutzungen. Das heisst die Flächen rasten viel
einfacher ein (und aus), als zu Beginn...
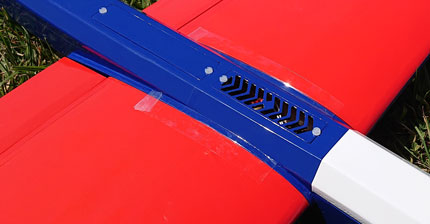
Zugegeben, ich tat mich etwas schwer beim Einkleben der "Schnapper"
mit den "Tiefen", aber generell traue ich solchen Verbindungen einfach
nicht

|
|
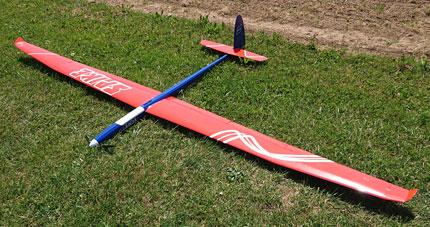
Technische Daten
|
| Modelltyp: |
Elektro- Segelflugmodell |
| Jungfernflug: |
25. Mai 2026 |
| Spannweite: |
ca. 3450 mm |
| Gewicht: |
2652 g |
| Tragflächeninhalt: |
ca. 64 dm2 |
| Flächenbelastung: |
ca. 41.4 g/dm2 |
|
Schwerpunkt : |
93.3 mm |
| Motor: |
actro-n 35-4-790 KV |
|
Propeller: |
Aeronaut Cam-Z 13x6.5" |
| Spinner: |
Ø55 mm mit 52 mm MIttelst. |
| Akku: |
Lipo 3S1P 4500 mAh |
|
Stromaufnahme: |
ca. 47.5 A bei 7650 1/min
entspr. 570 W |
|
|
| Funktionen
(Servos): |
- 2 x Querruder
- 2 x Wölbklappen
- 2 x Bremsklappen
- Höhenruder
- Seitenruder
- Motor |
|
|
|
|
|
|
|
|
|
| |
|
|
Beschreibung
|
|
Mir gefällt das Modell sehr gut; durch das
vergleichsweise geringe Gewicht sind Handstarts kein Problem, es
recht "einfaches Werfen" aus dem Stand heraus. Das
vorgeschlagene Antriebs-Setup von Aeronaut, für einen 3S1P
Lipo-Antrieb ist dafür mehr als ausreichend. Und auch die
Steigleistungen damit sind für mich mehr als ausreichend.
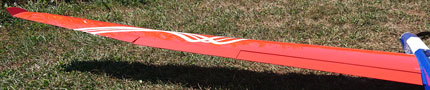
Ich fliege zwei "Thermik-Einstellungen", in denen die Klappen
auf der ersten Stufe wie von Aeronaut vorgeschlagen nach
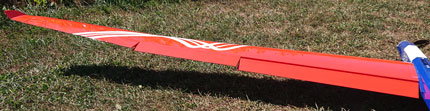
unten gefahren sind. In der 2. Stufe werden sie noch weiter abgesenkt. Dabei fällt auf, dass je mehr die
Klappen gesetzt werden, man um so enger in der Thermik kreisen kann;
wenn man das sauber fliegt....
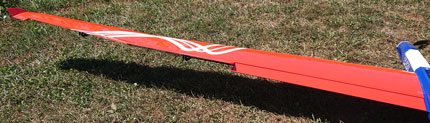
Für die Butterfly-Stellung senke ich die inneren Klappen ab, die
mittleren werden hochgefahren, und die äusseren Querruder
bleiben neutral. Damit lässt sich das Modell in einen gut
kontrollierbaren Sinkflug bringen; für Abstiege aus grosser
Höhe, oder für die Landeeinteilung beim Anfliegen auf den
Flugplatz.
Bei allen Flugzustand-Wechsel (Thermik, Butterfly) sind jeweils
1.5 - 2s Zeitverzögerung eingestellt, damit die Wechsel zügig,
aber nicht abrupt erfolgen.
Um die Rollrate zu erhöhen gehen die mittleren Klappen jeweils
zu etwas 45%, mit den Querruder mit.
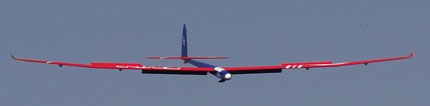
Klappen neutral
Thermik-Stellung 1
Thermik-Stellung 2
Butterfly

Querruder-Vollausschlag nach rechts

Querruder-Vollausschlag nach links
|
|
|
|
Flugeigenschaften
Ich fliege hauptsächlich "in der Ebene", suche also jeweils die
Thermik. Mit der Schwerpunktlage von 97.4 mm habe ich den
Scherpunkt etwas weiter hinten als angegeben eingestellt (95
mm), aber damit fliegt der Spike immer noch sehr gutmütig.
Aufwinde werden so aber noch etwas "besser angezeigt" beim
Durchfliegen; finde ich zumindest.
Die Stabilitätsgrenzen habe ich sicher noch nie bis an die
Grenzen ausgelotet. Rollen Looping und Turn's sind jedenfalls
kein Problem, auch einmal schnell über den Platz fliegen geht
super; aber der Segler ist vom Durchzug her natürlich eher in
der "leichten Kategorie" einzuordnen; für mich passt das so. |
|
|
|
Bauhinweise
Grundsätzlich habe ich mich an die Bauweise von Aeronaut
gehalten, ich habe nur Kleinigkeiten angepasst oder ergänzt. Wer
schon mal ein Holmodell gebaut hat, sollte mit dem Zusammenbau
des Spike gut zurecht kommen. Aber man braucht schon etwas Zeit,
schliesslich entsteh ein Segler mit mehr als 3 Meter Spannweite,
und die einzelnen Schritte in der Bauanleitung genau lesen, das
hilft enorm
- Die beiden oberen Rumpfdeckel sind bei mir mit
M3-Schrauben montiert. Die "Blechschrauben" direkt ins Holz
gedreht, das hat mir hier nicht gefallen...
- Die Tragflächensicherung mit den
"Kunststoffschnapper" überzeugt mich nicht Schon jetzt nach
vielleicht 10, 12 Einsatztagen merke ich, dass sie sich
anscheinend schon etwas abgenutzt haben. Ich sichere die
Tragflächen grundsätzlich immer mit einem Klebestreifen.
Der Rumpf weist dafür einen perfekten Rumpf/Flügelübergang auf;
als ob das mal so vorgesehen gewesen wäre...
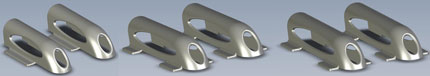
- Die Servo-Hebelarme der Tragflächenservos waren mir
viel zu ungeschützt. Darum habe ich entsprechende
Schutz-Abdeckungen designt und gedruckt, die ich hier auch allen
zur Verfügung stelle, zum selber ausdrucken (STL-Druckdateien).
Die seitlichen Öffnungen der Abdeckungen...; nun sie sehen so
etwas weniger "wuchtig" aus, finde ich zumindest
Die Abdeckungen sind einfach mit 1mm dickem,
doppelseitigem Klebeband aufgeklebt. So werden die Anlenkungen
gut geschützt, auch im hohen Gras, wenn das Modell z. B. mit
einem "seitlichen drehen", vom Wind "in den Boden gedrückt"
wird..., wie es mir letztens passierte...
- Die elektrischen Verbindungen in die
Tragflächen, sind mit den uniLIGHT Direct-Steckverbindungen
"DIRECT-3P6S-DIY" umgesetzt. Die passen (gerade so) in die
Flügelwurzeln und den schmalen Rumpf.
Spike
Schutzabdeckungen Flächenservos (3.5 MB)
STL-3D-Modelle zum selber ausdrucken
 |
|